紫东太初正式开源通用多模态大模型ZDTaichu5.0-9B,在九大国际权威空间理解基准测试中拿下八项第一,在 10B 以下参数档位实现空间具身能力断层领先,同时图文理解、数学推理、代码能力等通用能力稳居第一梯队,打破了 “强化空间能力就要牺牲通用能力” 的行业痛点,成为国产多模态从 “数字理解” 迈向 “物理具身智能” 的关键节点。
一、空间具身能力:从识别画面到看懂物理世界
传统多模态模型普遍擅长单张图片语义理解,但进入真实物理场景后,空间感知、参照系转换、连续动作规划能力明显不足;部分专项模型强化空间能力,又往往以通用能力下降为代价,两者兼顾的模型极为稀缺。
ZDTaichu5.0-9B 在三类核心空间任务中均表现精准:目标定位任务中,可在杂乱台面中精准识别 “从左至右第二个银色盒子”,坐标落在目标区域内;
三视角推理任务中,可基于同一房间的多视角画面转换参照系,准确判断目标物体的相对方位;空位判断任务中,可识别杯柄朝向、检查周边占用状态,输出符合操作条件的空闲区域。
这三项能力分别对应机器人任务的目标选择、视角转换、交互条件判断,是具身智能从指令到落地的核心基础。 基准测试数据显示,在 10B 档位开闭源模型中,ZDTaichu5.0-9B 以 78.27 分断层领先,远超 MindCube-tiny 的 48.85 分,也高于 Gemini 3 Pro 的 70.87 分、Grok 4 的 63.56 分,覆盖空间感知、三维推理、多视角变换、具身交互全维度。 二、通用能力不降级:全场景任务落地验证
空间能力突破的同时,模型的通用能力并未缩水,整体稳居同参数第一梯队。 基础能力层面,AI2D 图解理解基准得分 91.48 分,仅次于 Gemini 3 Pro;WeMath 得分 75.9 分、MathVista Mini 得分 84.5 分、OCRBench 得分 85.5 分,数学推理与文字识别能力表现突出;Agent 执行与代码能力同样处于第一梯队。
真实任务场景中,科研 Agent 可完整完成阻尼振子求解,覆盖问题理解、代码执行、结果核对、图表输出全流程,各环节衔接流畅;工业实体场景中,试管转移、机台上料等任务,模型可持续跟踪物体身份、更新空间状态、规划连续动作,将静态工单要求转化为随现场动态调整的操作流程,实现从评测基准到真实生产、科研场景的落地。
三、技术底层:数据 + 推理 + 循环三重架构
能力突破的背后,是训练与推理层面的全链路技术设计,核心包括三大支柱。
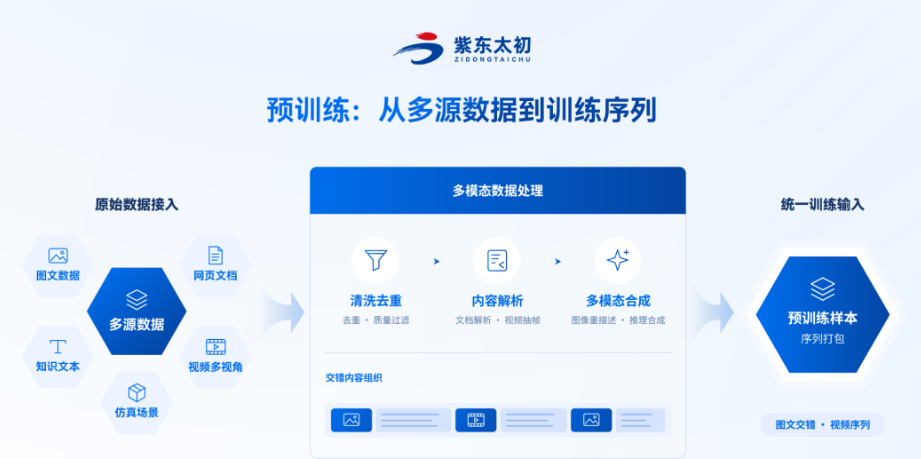
一是全栈数据生产管线:分为预训练、监督微调、高质量退火 + GRPO 强化学习三个渐进阶段,覆盖开源图文、网页文档、多视角视频、仿真三维场景等多源数据;针对具身样本校验图像、问题、对象关系与操作约束的一致性,通过能力域 - 难度 - 质量三维标签系统筛选高价值样本,实现视觉、语言、时序与空间概念的深度对齐。
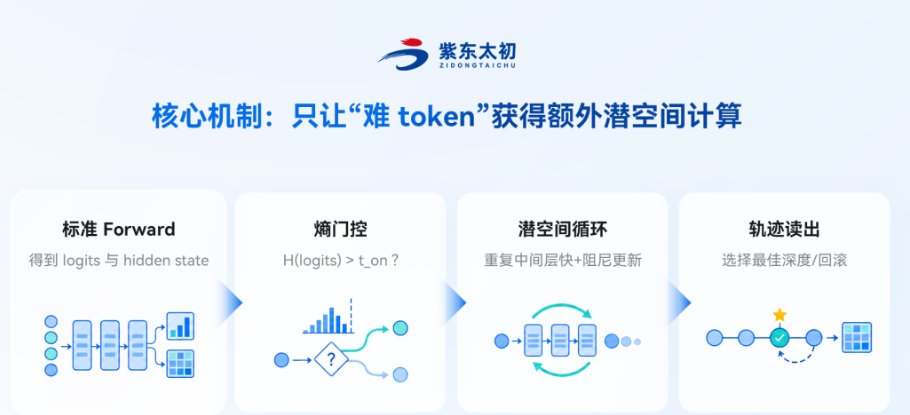
二是内置自适应循环推理:通过熵门控评估预测的不确定性,常规任务直接输出,高难度节点自动增加计算深度,实现算力按需分配;配套阻尼更新、双重停止判据、轨迹回滚三重稳定化设计,避免迭代过程中特征漂移。这一按需分配算力的思路,与 GPT-6 Astra 的推理投入调节机制高度对齐,在开源模型中率先落地。
三是内外循环协同:内部循环优化当前感知与推理,外部任务循环接收执行反馈、更新任务状态,让每一步动作的结果成为下一轮判断的依据,显著提升长程连续任务的成功率。
四、开源价值:推动具身智能产业规模化落地
ZDTaichu5.0-9B 的核心价值不止是模型本身,更在于全栈开源:不仅开放模型权重,还同步公开了经过工业级验证的数据生产管线方案,企业可基于自有车间录像、实验记录、仿真素材定制训练,大幅降低重复研发成本。 对行业而言,它验证了小参数模型也能兼顾通用能力与空间具身能力,打破了 “具身智能必须依赖超大参数” 的认知。
当前行业不缺会聊天的语言模型,缺的是能看懂物理世界、在真实任务中持续维持状态的模型。ZDTaichu5.0-9B 完成了从 “数字理解” 到 “物理具身” 的关键突破,为机器人、智能制造、科研自动化等领域提供了可落地的开源基座。
 AI 速览