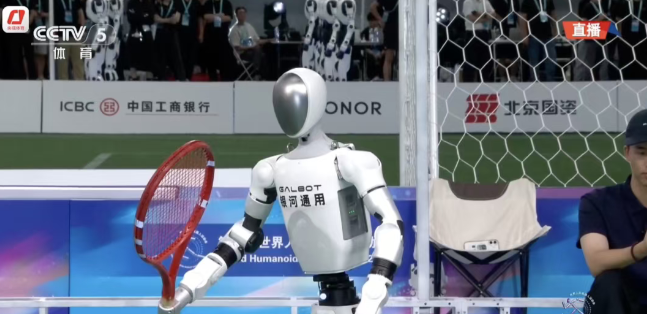
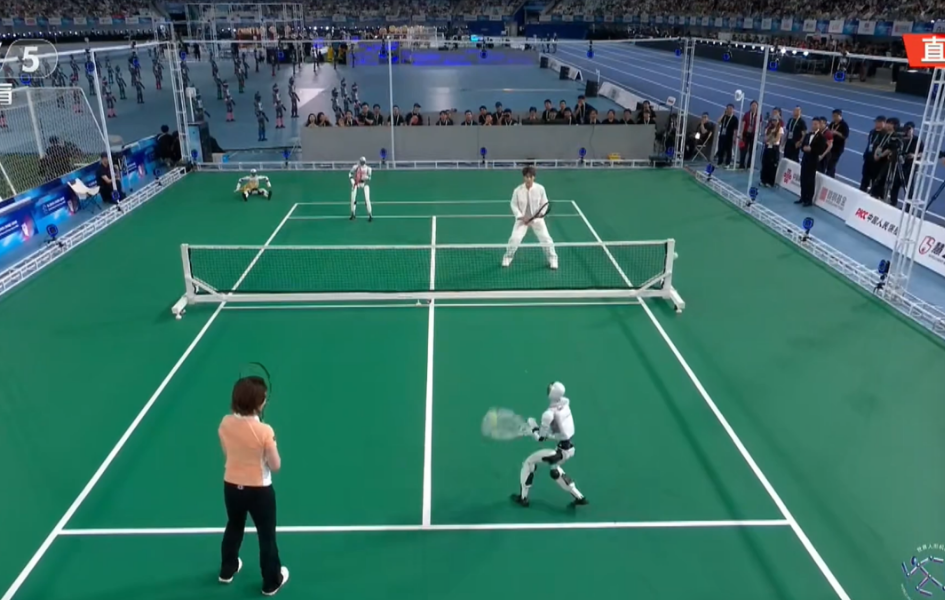
2026 年 8 月 22 日,第二届世界人形机器人运动会开幕式上,全球首场真正意义的人机网球对战正式上演。来自银河通用的人形机器人 Galbot(银河星仔)与网球名将郑洁同台竞技,完成双打、单打双场景的真实对抗,赛事由中央广播电视总台面向全球直播。
这场被业内称为 “中国 AstraTennis 时刻” 的对决,不只是一次表演性展示,更是具身智能从数字世界走向物理世界的极限压力测试,验证了感知、决策、运动控制全链路闭环的落地能力。
一、赛事实测:高动态对抗 展现自主运动能力
本次赛事分为人机混合双打与单打两个环节,全程无人工遥控,所有动作均由机器人自主决策执行。
双打场景中,机器人可与人类搭档自然形成前后站位,步法移动流畅,能主动判断球权、补位配合;
单打对阵郑洁时,机器人稳定覆盖正手、反手击球动作,发球时速突破百公里,面对切削球、旋转球均能做出准确的落点判断。
多个极限场景更具标志性:被大范围左右调动时,机器人完成跨步极限救球;意外失去平衡摔倒后,无需人工干预即可自主调整姿态迅速起身,继续投入比赛。整场对决中,屈膝、抛球、转体、挥拍全套动作连贯自然,面对零点几秒的反应窗口始终保持稳定发挥,打破了人形机器人仅能执行预设动作的固有印象。
二、网球:具身智能的终极物理压力测试
这场赛事之所以引发全球科技圈震动,核心在于网球是对具身智能最极致的现实考验,也是莫拉维克悖论的典型落地场景。
十年前 AlphaGo 击败人类棋手,证明了 AI 在数字世界的博弈能力:规则固定、状态离散、推演时间充足,本质是边界清晰的数学问题。
但网球完全不同:球速超百公里,留给机器人的反应时间仅几百毫秒;来球落点受旋转、风力、场地摩擦多重影响,每一拍都是全新的动态变量;人类对手会主动变线、变速,需要实时博弈调整战术。
机器人必须在极短时间内同步完成视觉感知、落点预测、战术决策、全身协调控制,同时维持身体平衡。
这种高速动态的无剧本对抗,远比固定场景的演示更具技术含金量,真正验证了 AI 从 “认知思考” 到 “物理执行” 的完整闭环。
三、技术底座:统一架构打破 “大脑小脑” 分层瓶颈
支撑整套能力的核心,是银河通用自研的具身智能大模型 “银河星脑 AstraBrain”,其最核心的突破是采用了大脑小脑一体化的统一架构。
行业传统方案普遍采用分层设计:大模型 “大脑” 负责高层决策与任务理解,专用 “小脑” 模块负责运动控制,两者通过指令传递信息。这种架构天然存在信息断层与延迟:决策层不掌握身体实时重心、发力余量,执行层不理解战术意图,高速场景下很容易出现 “想得到做不到” 的脱节问题。
银河星脑则将任务决策、全身运动控制、神经控制全部集成在同一个模型中,消除了层级间的信息损耗与延迟。战术决策能实时感知身体状态,运动控制能精准匹配战术意图,两者协同效率大幅提升,这也是机器人能接住高速来球、完成极限救球的核心技术支撑。
四、训练路径:人类先验打底 + 仿真对抗自主进化
真机数据稀缺一直是具身智能发展的核心瓶颈,银河通用通过 “两步走” 的训练方案破解了这一难题,背后依托 “银河星坊” 技术平台。
第一步是从人类数据中提取先验知识:通过动作捕捉、赛事视频、穿戴传感器采集的人类网球数据,存在个体差异、动作不标准等问题,团队从中提炼出挥拍节奏、重心转移等核心运动规律,完成模型冷启动,避免从零开始的低效摸索。
第二步是在仿真环境中进行多智能体自主对抗:多个 AI 智能体在虚拟网球世界中互为对手、共同进化,一方掌握压边线技巧,另一方就倒逼出大范围移动能力。在海量对抗中,模型自主涌现出滑步救球、倒地起身等工程师从未手工编写的技能,实现了能力的自主突破。最终将仿真训练好的策略无损迁移到真机,完成从虚拟到现实的落地。
整体而言,这场人机网球赛是具身智能发展的重要里程碑。如果说 AlphaGo 证明了 AI 能征服数字世界,那么 Galbot 的表现则验证了 AI 正在攻克物理世界的动态难题。从分层控制到统一架构,从预设动作到自主进化,中国具身智能正在走出一条可落地、可进化的技术路线,未来这套能力还将向工业、服务等更多真实场景延伸。
 AI 速览