AI for Science(AI4S)赛道正迎来关键范式跃迁。过去几年,AI 已渗透文献检索、数据分析、仿真计算等单点科研环节,完成了 “工具化” 的第一步普及。但真实科研并非孤立任务的简单叠加:从模糊研究构想到完整结论,往往需要跨环节协同、动态调整路线、持续验证假设,单一任务做得好,不等于能承接完整项目。
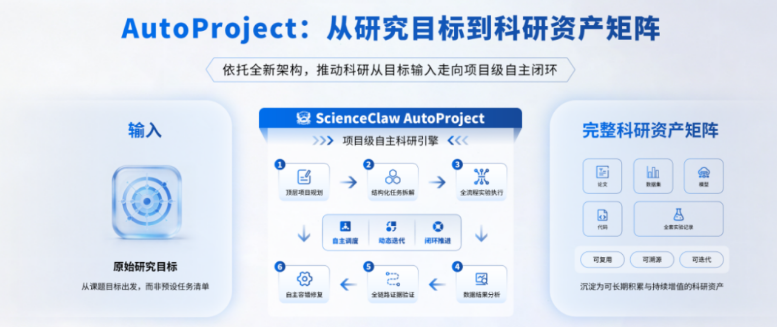
近期中科紫东太初旗下科研原生智能体 ScienceClaw 推出 AutoProject 项目级自主科研引擎,标志着 AI 科研能力正式从 “执行单个 Task” 迈向 “承接完整 Project”,开启了项目级自主科研的新阶段。
一、范式升级:从单点工具到全链路项目承接
传统科研 AI 的核心定位是任务工具:由科研人员明确目标、边界与执行路径,AI 完成一个个相互独立的子任务。
但真实的科研项目天然具有非线性特征:它从模糊构想起步,包含大量相互依赖的子环节,会随着新文献、新实验数据、异常结果持续调整研究路线,绝非任务的简单堆砌。
AutoProject 的核心突破,就是打破了 “人派活、AI 执行” 的线性模式,构建起 “项目规划→子任务拆解→长程执行→证据验证→动态修复→成果沉淀” 的完整科研闭环。科研人员只需提交宏观研究构想,AI 即可自主推进全流程探索,最终推动项目走向可验证的结论,真正实现了 AI 工作单位从 “Task” 到 “Project” 的本质升级。
二、三层核心架构 筑牢项目级科研能力
AutoProject 由三层能力体系协同支撑,分别对应 “项目怎么做、如何持续推进、结论是否可信” 三大核心科研问题。
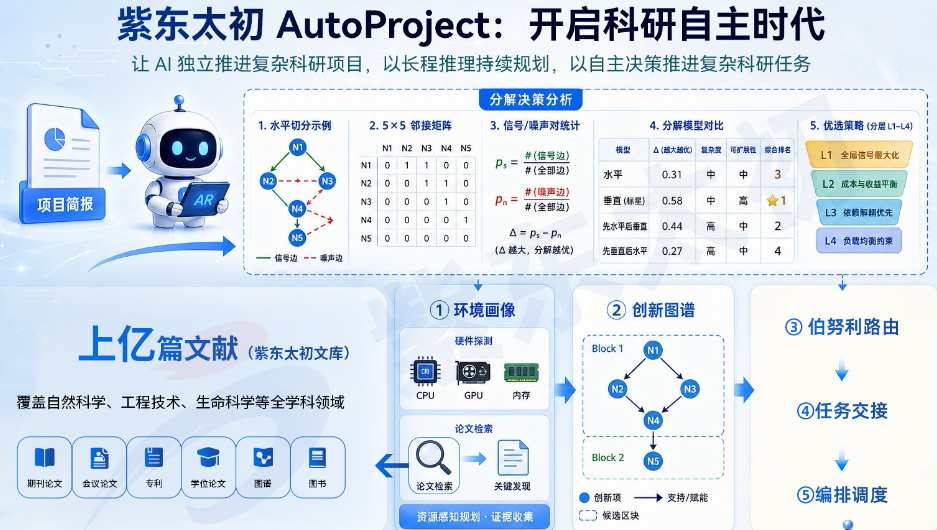
第一层是Project2Task 项目规划引擎,解决 “模糊目标如何落地” 的问题。系统综合研究目标、文献证据、资源约束与任务依赖关系,自主拆解子任务、规划串并行逻辑、设计资产复用方案,支持横向拆分、纵向拆分等四种项目拓扑,适配不同类型的科研课题。以带钢表面缺陷智能识别课题为例,仅需输入简短研究目标,即可生成完整的全周期任务网络,明确各环节优先级与依赖关系。
第二层是TaskExecutor 长程执行器,解决 “项目如何持续迭代” 的问题。它打破了单次调用、单次返回的线性模式,全局监控项目状态,自动衔接数据处理、建模训练、结果分析全流程。当实验失败、结果异常时,系统可自主回溯排查、修正假设、调整参数、重构任务并重跑实验,无需人工高频介入。
第三层是EviGraph 证据图谱,解决 “结论是否严谨可信” 的问题。科研结论不能只追求逻辑自洽,必须有充分的实验数据支撑。EviGraph 搭建了跨任务、全链路的校验体系,持续验证假设与目标的匹配度、实验对结论的支撑度、子任务数据的一致性,一旦发现偏差可沿证据链定位根因并自主修复。公开评测显示,其在 ARCBenchML 中综合得分达 0.865,结论事实贴合度、证据可追溯率均大幅优于行业基线。 需要明确的是,自主科研不等于无人科研。科研人员可随时介入,对研究路径、实验假设进行评判纠偏,注入人类的领域直觉与科学洞察力,形成人机协同的探索模式。
三、技术底座:多模态 + 多智能体构建系统级壁垒
ScienceClaw 能率先实现项目级能力,根源在于紫东太初的全栈技术积累。
一方面是多模态大模型的长期沉淀:从 2021 年发布全球首个千亿参数三模态大模型,到如今具备自主规划、交错思考、反馈修正能力的多模态推理模型,系统可统一理解论文、公式、图表、代码、实验数据等异构科研信息,为智能体提供了完备的认知底座。
另一方面,ScienceClaw 采用分层自治的多智能体协同架构,而非传统的单一主从 Agent 模式。系统围绕科研目标动态生成任务图,按需调度学科研究、代码开发、文献检索、数据分析、仿真计算等不同专业 Agent,形成可灵活组网的智能体集群,适配复杂科研项目的多元需求。目前该体系已覆盖生命科学、材料、化学、物理、天文等主流科研领域,整合了从文献到工具的全链路科研能力。 四、行业价值:AI4S 竞争进入系统能力比拼阶段
AutoProject 的落地,标志着 AI4S 赛道的竞争重心已从单点模型性能、单任务效果,转向端到端的系统级综合能力。AI 的角色也从被动响应的科研工具,升级为科研项目的自主推进者,将科研人员从重复性劳动中解放出来,聚焦更核心的科学判断与创新探索。
紫东太初构建的 “多模态大模型 + 科研智能体 + 专业工具链 + 实验验证体系” 完整系统,也为 AI4S 的规模化落地提供了可参考的范式。随着项目级能力的普及,AI 将真正深度嵌入科研全流程,推动科研智能化从单点试用走向全流程、体系化的行业普及。
 AI 速览