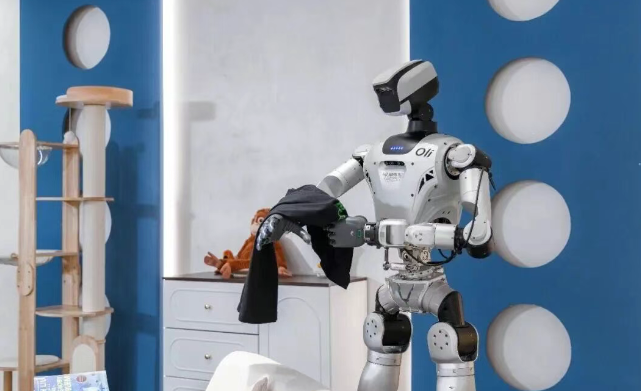
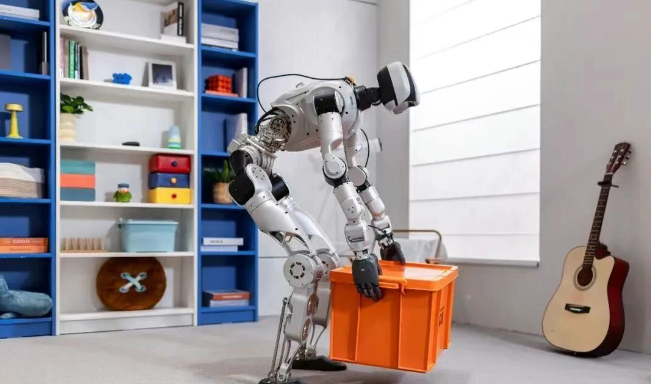
近日逐际动力正式发布人形大脑系统 COSA 0.5,并放出全尺寸人形机器人 Oli 一镜到底完成全套家务的完整实录。
全程无遥操作、无场景复位,机器人自主完成衣物收纳、玩偶整理、箱子堆叠、垃圾清理等多任务连贯作业,成为继美国 Figure 之后全球第二家、中国首家实现全自主长程家庭任务的人形机器人企业,也标志着具身智能的竞争正从单一模型参数比拼,转向完整大脑系统能力的综合较量。
一、核心突破:一镜到底长程作业 验证真实场景落地能力
本次演示的核心价值,在于突破了过往人形机器人 “单任务拼接” 的 Demo 范式,实现了非结构化家庭场景下的连续自主作业。
31 个自由度的 Oli 机器人全程边移动边操作,从取放衣物、收纳玩偶到弯腰拾物、堆叠纸箱,任务间无需人工干预复位,所有动作规划、环境适配均由系统自主完成。“一镜到底” 的难度远高于单个技能展示:它要求机器人在动态环境中持续维持身体平衡,同时自主判断任务优先级、处理环境变化,考验的是整套系统的协同稳定性。
这次演示也意味着人形机器人正式走出实验室单点技能验证阶段,开始具备真实家庭场景下的连续作业能力。
二、三层架构:认知 - 技能 - 运控协同 构建完整大脑体系
COSA 0.5 采用 S2 认知层、S1 技能层、S0 运控层的三级分层架构,通过不同频率、不同分工的系统协同,将认知、记忆、调度、技能与全身运控整合为统一的智能体系。
S2 认知层运行频率约 1Hz,通过视觉画面与语言指令完成场景理解、记忆推理与任务调度,核心解决 “做什么” 的决策问题;S1 技能层频率约 50Hz,是可复用的技能集合,VLA 模型仅为其中一项能力,不同技能独立训练迭代、按需组合,避免多任务互相干扰,解决 “用什么做” 的执行路径问题;S0 运控层频率达 1000Hz,搭载自研 LimX WBT 全身运动基础模型,完全在机端运行,是整套系统的物理地基。
量化数据显示,其关节角误差从行业标杆的 3.3° 降至 1.5°,全身位置误差控制在 12.85mm,动作精度与平滑度显著提升,保障上层任务频繁切换时,全身运控始终稳定可控。
三、路线分野:跳出模型军备竞赛 系统能力成核心壁垒
当前具身智能行业普遍陷入参数军备竞赛,将端到端 VLA 模型等同于机器人大脑。
逐际动力提出反共识观点:纯大模型如同 “卧床的天才”,具备认知决策能力却无法自主行动,模型只是单项技能,系统整合才是真正的大脑。从全球格局看,Figure 与 Skild AI 均遵循 “模型即大脑” 的技术路线;欧洲 Flexion 提出的三层自主栈,则与 COSA 架构高度趋同,侧面印证了系统路线的行业前瞻性。
从落地效果看,目前仅逐际动力与 Figure 能完成高可信度的长程家庭任务,二者对其他厂商形成接近代际的领先优势,人形机器人赛道正逐步形成 “中美双雄” 的竞争格局。
四、生态布局:软硬一体 + 开源底座 构建长期竞争力
区别于纯软件方案商与纯硬件厂商,逐际动力的核心壁垒在于同时掌握机器人本体与大脑系统,可实现深度软硬协同优化,达成单一环节优化无法实现的整体效果。
同时公司同步开源 Humanoid FluxVLA Engine 工程底座,包含训练到推理全链路代码,首次支持端侧推理,兼容 π0、GR00T、OpenVLA 等主流 VLA 策略。与 Figure 全栈闭源的路线不同,逐际动力以开放底座吸引开发者生态,通过社区反馈反向迭代系统能力,形成技术迭代与生态繁荣的正向循环。
整体而言,COSA 0.5 的发布不仅是一次产品能力升级,更代表具身智能的发展方向正在发生底层转变。当人形机器人从实验室单任务演示走向真实场景的连续作业,稳定、系统、可落地的综合能力,将成为下一阶段竞争的核心。
 AI 速览