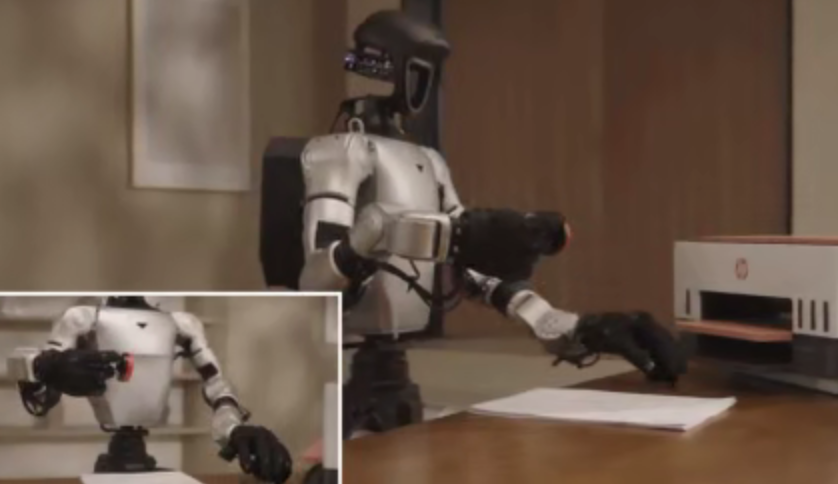
人形机器人想要真正走进工厂和办公室,光会走路或者光会用手都不够,移动、姿态、操作必须能拧成一股劲儿协同运转。Current Robotics今天发布的Curr-0,正是冲着这个全身协同的难题去的,背后还配了一整套数据采集和评测体系。
一、Single Policy:一套策略管全身
Current Robotics今日正式推出全身灵巧操作模型Curr-0。这套模型通过一个名为Single Policy的方案,把移动控制、全身姿态协调以及手部精细操作三者打包进同一个端到端训练的策略当中,部署在拥有70多个自由度的人形机器人本体上,依靠单一模型、共享权重,全程自主完成任务。
Curr-0背后的核心思路,是把全身灵巧操作视为一个相互耦合的整体来统一训练,而不是按部就班地先训练一套移动策略,再单独训练一套操作策略,最后再生硬地把两者拼接起来。
整个系统在内部被划分为三个层级:最上层负责理解任务内容和语言指令,中间层负责协调全身的运动姿态和稳定性,最底层则负责手部与物体之间的精细交互。这三层并不是依次执行的流水线式结构,而是在同一个闭环策略中实时协同运作——机器人完全可以一边移动,一边同步调整全身姿态和手部动作。
二、数据从哪儿来:自研的全身外骨骼采集方案
支撑Curr-0完成训练的,是高达21,000小时的真实人类行为数据,其中还包含2,800小时的全身示教数据,这些数据全部来自Current Robotics自主研发的HumanEx全身外骨骼数据采集系统。
HumanEx是一套自研的全身外骨骼数据采集系统,最大的特点是无需依赖机器人本体——人类只需穿戴上相应设备,就能在真实场景中直接完成数据采集工作。系统会同步记录下全身姿态、关节运动轨迹、手部动作、本体感知信息、肌电信号以及与环境的交互等多维度数据。正因为不需要借助机器人本体,这套系统才能灵活部署到工厂、实验室、办公室等各类真实场景中持续采集数据。
在Current Robotics看来,数据并不只是训练模型过程中产生的附带产物,而应当被视为具身智能系统的核心基础设施。这也意味着,数据规模的扩张不再受限于机器人的实际部署数量,而是可以随着人类真实任务行为的积累不断增长——团队把这种转变形象地称为,从依赖"机器人部署小时数"转向依靠"人类任务小时数"。
三、借助世界模型破解评测与部署的规模化瓶颈
除了数据和模型本身,Current Robotics还在着手解决另一个长期被忽略的难题:物理世界天生就难以规模化。
机器人每一次真实环境下的测试,都要实打实地消耗硬件、能源和人力,一旦失败就无法回滚重来,场景也没办法随意重置。这些限制直接拖慢了评测、后训练和部署的速度,也限制了能够铺开的规模。
针对这个问题,团队正在打造一套多物理模态交互世界模型,覆盖视觉、本体感知和力觉等多种信号,把它作为物理世界的可扩展替代方案,用于策略评测、后训练以及部署前的验证环节。在此基础上,团队还进一步提出了Human-in-the-World-Model框架:策略在世界模型中运行,一旦遇到错误或者不确定的情形,人类可以直接介入世界模型进行修正,修正产生的数据会立刻被用于后续训练,从而让评测、人工干预和后训练这三个环节形成一个完整的闭环。
四、全栈布局:从数据到部署贯通的一整套体系
把这几个部分综合起来看,Curr-0并不是一次孤立的模型发布,而更像是Current Robotics在具身智能基础设施建设上交出的一份阶段性答卷。
从HumanEx负责采集真实人类数据,到Curr-0通过端到端训练获得全身灵巧操作能力,再到借助世界模型支撑评测与后训练——数据、模型、评测、部署这四个环节被串联成了一套能够持续迭代演进的完整体系。
随着VLA模型和机器人本体能力不断进步,数据基础设施以及迭代闭环正在受到越来越多的关注。除了模型本身的打磨,Current Robotics也在同步搭建数据采集、评测验证和部署迭代这一整套体系,并依靠这套体系的持续运转,来不断推动模型能力的提升。
 AI 速览